11月4日,在2026年世界互联网大会乌镇峰会机器人与具身智能论坛上,加纳科网董事长、互联网名人堂入选者尼·奎诺指出,智能正从比特世界走向原子世界。不同于过去局限于屏幕内的AI,如今的具身智能能在农场、医院、工厂、道路和家庭中执行实际业务,具备在物理世界中感知、判断并行动的能力。他举例说明,机器人可协助小农户提升资源利用效率,支持医疗资源不足社区,或通过巡检高危工业场地减少人类直接暴露风险。
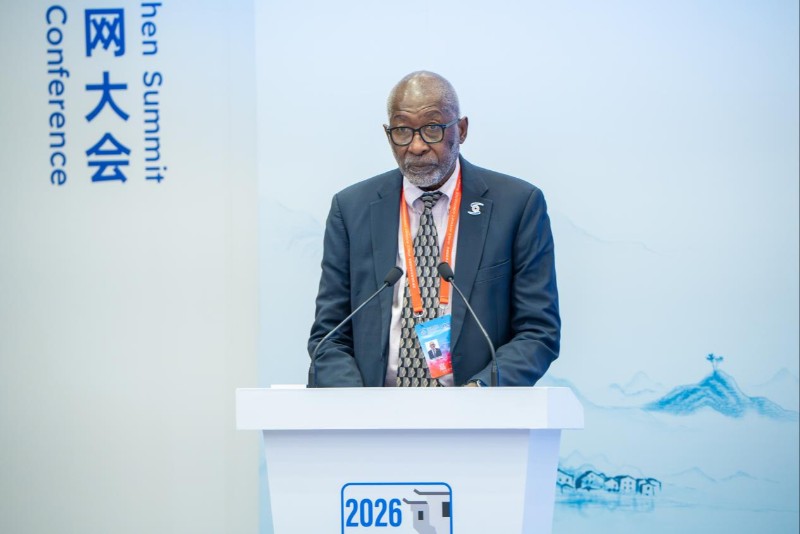
尼·奎诺强调,具身智能必须识别不确定性,适应动态环境并恪守安全边界,明确何时停止运行。核心挑战不仅在于提升机器智能,更在于确保其负责任地行动。他主张清晰界定人机关系,明确谁有权启动机器、划定操作范围、中断运行或接管控制权。人类监督必须具备实质效力,若监督者缺乏必要信息、培训或权限,便无法要求其承担责任。
针对不同主体,尼·奎诺建议在开发者、制造商、部署方、运输方、运维服务商和软件供应商之间划清责任边界。具体包括明确版本升级的验证方,以及系统修改或重新训练后安全评估的负责方。随着技术迭代与实体执行能力提升,治理、安全框架与制度体系需同步发展。
这反映出安防与智慧城市建设中,技术部署与责任厘清将成为具身智能规模化落地的关键考量。

访谈
更多三大开源大模型负责人乌镇峰会探讨安全治理
11月3日,2026年世界互联网大会乌镇峰会在浙江桐乡乌镇举行,主题聚焦“开源开放 共建共享”。在主论坛“人…
英国AISI专家警告大模型可监控性面临下降风险
监控AI模型、掌握其意图与决策原因被视为保障AI安全运行的核心环节。英国AI安全研究所(AISI)模型透明度负…
上海推进工业垂类大模型与具身智能深度融合
上海正加速推动工业垂类大模型与具身智能技术的深度结合,旨在重塑高端制造的价值创造逻辑。张江科学城依托…