技术原理与场景适配
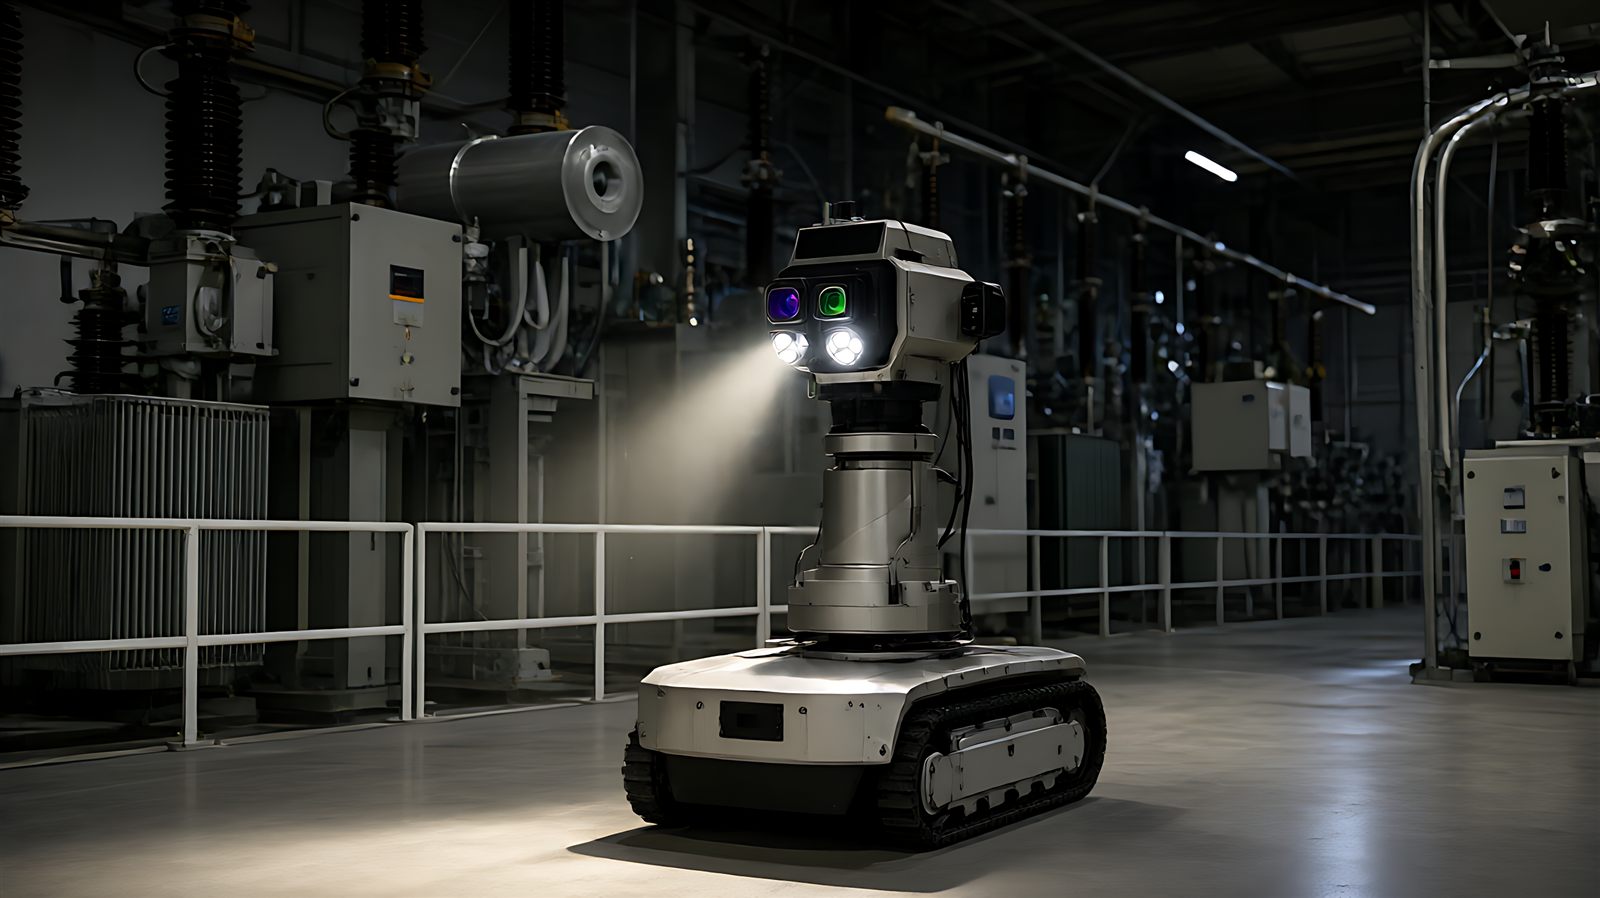
轨道式机器人沿固定导轨运行,导航精度高且续航长,适用于变电站、配电室等环境相对封闭固定的场所,通过磁条或反光柱实现自主定位。挂轨式利用车顶梁或专用挂轨安装,适合空间狭窄或需避开地面障碍的室内长廊,对安装支架强度有较高要求。轮式机器人依靠激光雷达或视觉SLAM导航,灵活性强,适用于户外变电站、隧道等开放或半开放区域,但易受地形与光照影响。选型时需结合现场空间结构、巡检频次及点位分布,平衡部署成本与运维难度,确保机器人能覆盖所有关键设备。
点位标定与通讯链路
点位标定是巡检精准的前提,需对每个设备建立三维坐标与视角参数。第一步导入设计图纸,预生成巡检路径与停留点;第二步现场人工引导,拍摄设备全景并标注可见光、红外测温、局放及表计识别区域,确认视野无遮挡;第三步反复验证,调整停留时长与角度,确保图像清晰且数据可读。充电回坞依赖无线或有线充电,需保证坞站清洁与接触良好。通讯链路通常采用5G、Wi-Fi或有线以太网,现场应进行信号覆盖测试,重点排查盲区,确保视频流与控制指令实时交互,避免巡检中断或数据丢失。
误报治理与排查步骤
误报是巡检机器人运维的高频问题,主要源于环境干扰与算法阈值偏差。排查时遵循由外至内原则:1. 检查镜头是否脏污、起雾或有水渍,导致红外测温偏低或可见光模糊;2. 核实红外背景温度设置,排除空调直吹或阳光直射干扰;3. 审查局放算法参数,降低对电磁环境背景噪声的敏感度;4. 更新表计识别模型,覆盖不同字体与刻度样式。对于固定误报点位,建议在软件端标记白名单或调整触发阈值,并记录误报原因,定期回溯算法版本,形成闭环管理,逐步提升识别准确率。
日常管理与维护保养
日常保养直接影响机器人寿命与稳定性。镜头清洁需使用专用软布与无水乙醇,严禁硬物刮擦,雨后需及时擦干外壳防水口。轨道异物是轮式与挂轨式常见故障,应每日巡检轨道区域,清理杂物、积雪或油污,挂轨式还需定期紧固支架螺丝防止松动。电池衰减需建立台账,记录循环次数与电压数据,按照相关规程要求评估更换时机,避免鼓包风险。传感器校准应定期执行,包括激光雷达清洁、IMU零偏修正及GPS漂移补偿。建立标准化巡检日志,记录每次运维动作,确保故障可追溯,保障系统长期稳定运行。

访谈
更多三大开源大模型负责人乌镇峰会探讨安全治理
11月3日,2026年世界互联网大会乌镇峰会在浙江桐乡乌镇举行,主题聚焦“开源开放 共建共享”。在主论坛“人…
英国AISI专家警告大模型可监控性面临下降风险
监控AI模型、掌握其意图与决策原因被视为保障AI安全运行的核心环节。英国AI安全研究所(AISI)模型透明度负…
上海推进工业垂类大模型与具身智能深度融合
上海正加速推动工业垂类大模型与具身智能技术的深度结合,旨在重塑高端制造的价值创造逻辑。张江科学城依托…