系统构成与技术原理
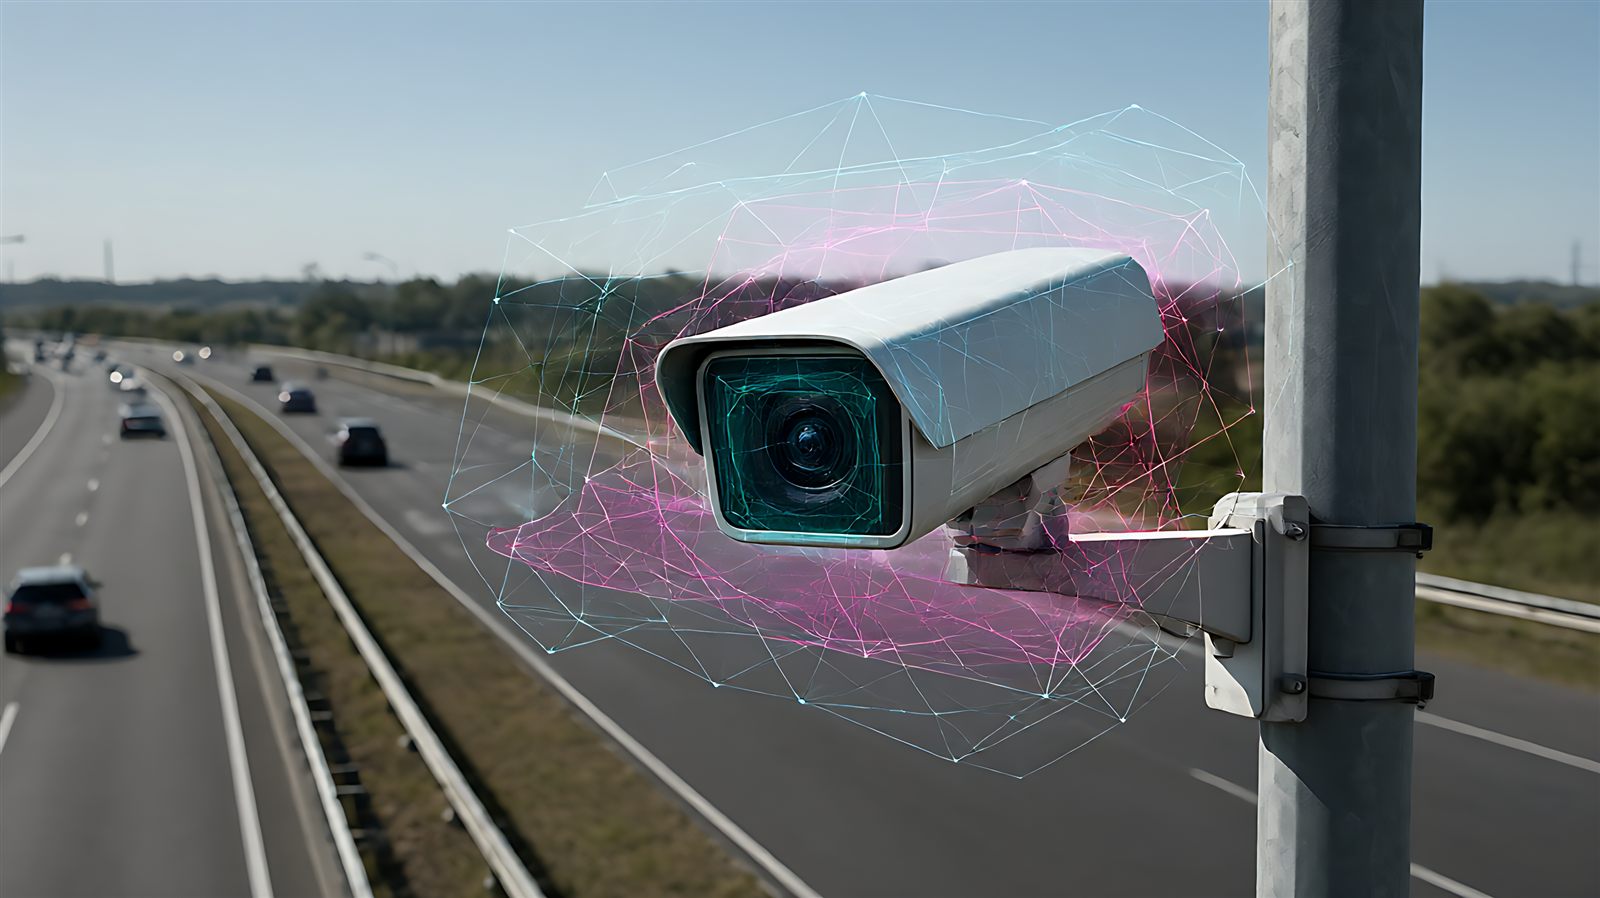
智能分析系统由前端摄像机、边缘计算盒、中心服务器及管理平台构成。其核心在于利用深度学习算法对视频流进行实时解析。需区分边缘分析与中心分析:边缘分析在本地完成推理,带宽占用低且响应快,适合独立区域;中心分析将视频码流传回机房统一算力集群处理,便于集中管理但带宽压力大。技术原理上,系统通过卷积神经网络提取目标特征,将其与预置模型比对,从而识别人或车,并判定其位置是否触发预设逻辑。
规则区域绘制规范
规则绘制是确保精准检测的基础。1. 区域入侵:在图像中多边形框选禁区,要求边界紧贴实际物理围栏,避免包含背景纹理复杂区。2. 越界:画一条或多条直线作为警戒线,需明确方向,确保线条与地面贴合,避免悬浮。3. 徘徊:定义两个或多个区域,目标需在同一区域停留超过设定时长。绘制时严禁遮挡关键参照物,线条尽量简洁,若透视畸变大,需分段绘制或使用平面校正工具,确保逻辑闭环。
选型与参数设计
镜头选型直接影响检出率。需关注每米像素数,即画面中每米宽度占用的像素量,数值越高识别越清晰,建议根据监控距离反推所需焦距。安装高度需匹配俯仰角,高度过高会导致视角过平,难以看清人脸或车牌细节;高度过低则易受遮挡。设计时应模拟不同光照条件,确保目标在画面中的占比符合算法最低要求,避免远小近大造成的漏检或误判,合理匹配广角与长焦摄像机的覆盖盲区。
施工验收与治理
施工后需进行验收测试。第一步,采集白天黑夜不同光照及雨雾天气下的真实视频样本。第二步,让目标以正常、快速及静止姿态穿越规则区,记录报警触发情况。第三步,统计误报率,重点排查树叶晃动、光影变化及背景车辆干扰。治理误报需调整灵敏度阈值,优化算法参数或增加过滤规则。相关标准与规程要求系统稳定运行一段时间后方可通过最终验收,确保数据真实有效,避免为追求零误报而牺牲漏检率。
随着算法迭代加速,智能分析正从“看得见”向“看得懂”深化,精准的场景落地能力将成为衡量系统价值的关键指标。

访谈
更多三大开源大模型负责人乌镇峰会探讨安全治理
11月3日,2026年世界互联网大会乌镇峰会在浙江桐乡乌镇举行,主题聚焦“开源开放 共建共享”。在主论坛“人…
英国AISI专家警告大模型可监控性面临下降风险
监控AI模型、掌握其意图与决策原因被视为保障AI安全运行的核心环节。英国AI安全研究所(AISI)模型透明度负…
上海推进工业垂类大模型与具身智能深度融合
上海正加速推动工业垂类大模型与具身智能技术的深度结合,旨在重塑高端制造的价值创造逻辑。张江科学城依托…