近日,清华大学与加州大学伯克利分校的研究团队开源了具身智能体框架harnss(uni-robot-agent),面向机器人真实操作与本地部署场景,试图降低多模态大模型驱动实体机器人时的调用成本。
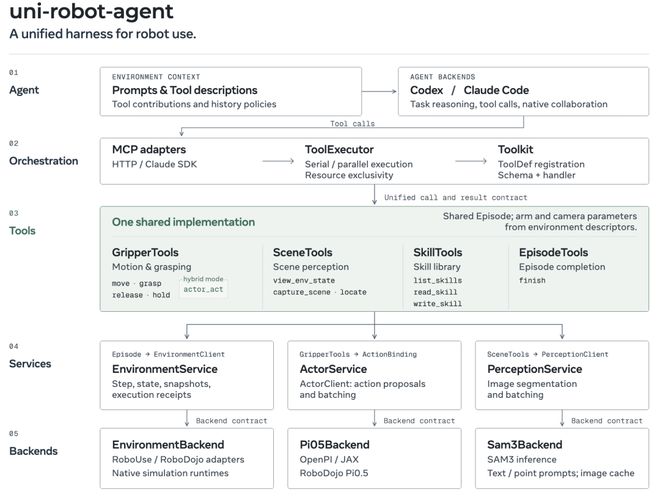
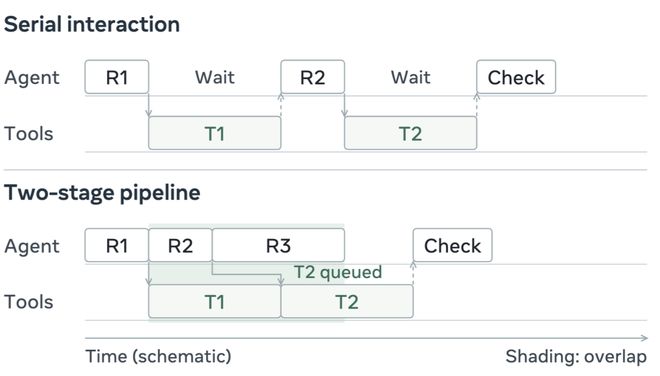
在闭源多模态模型方案下,机器人的每一次感知微调、路径重试和连续动作规划都需要频繁调用云端接口,高频调用成本直接制约了实体机器人在物理环境中的规模化试错与数据回流。研究团队给出的对比数据显示,这套开源框架的单次任务成本约为原有闭源方案的二十分之一。
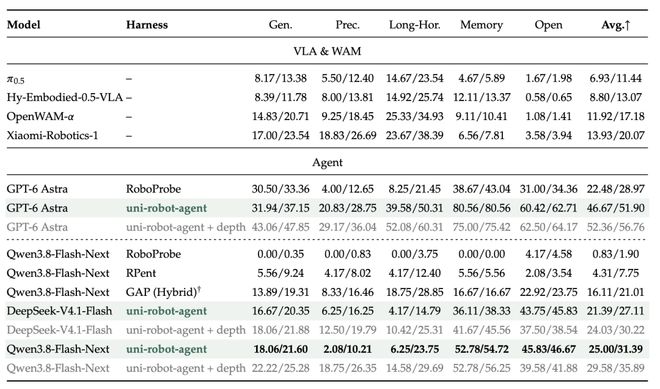
在RoboDojo评测中,接入该框架的Qwen3.8-Flash-Next以直接操控机器人的方式取得31.39分,高于GPT-6 Astra此前在榜单上公开的28.97分;团队同时称其成本约为后者的6.6%,单局调用成本在1美元出头。
权重可下载、成本可控的开源智能体框架进入机器人评测榜单前列,意味着实体机器人的模型选型不再只围绕能力展开,推理成本与本地部署可行性正在成为巡检、安防等场景落地的关键约束。

访谈
更多上海推进工业垂类大模型与具身智能深度融合
上海正加速推动工业垂类大模型与具身智能技术的深度结合,旨在重塑高端制造的价值创造逻辑。张江科学城依托…
邓中亮院士团队推进5G+北斗融合定位技术
低空经济作为新质生产力的重要引擎,对时空信息服务体系提出了全新要求。中国工程院院士邓中亮指出,随着无…
箭牌卢金辉解读行业拐点:智能家居下半场核心是“懂人”
2026 年的秋天,两个标志性信号,共同划定了中国家居产业的周期拐点。九月,商务部等八部门联合印发《促进…