10月22日,在2026宇树科技合作伙伴生态大会上,宇树科技创始人王兴兴指出,具身智能迈向关键节点的最大难关在于AI模型输入输出与真实机器人的对齐。在此背景下,宸境科技正式展示钢铁行业物理AI全栈方案。该方案以宇树四足机器狗为载体,结合自研Insight系列空间智能相机、Navcore空间智能大脑及任务管理平台,实现机器狗在复杂工业环境下的自主感知、定位导航与全自动巡检能力。据了解,此套方案对标特斯拉FSD,旨在解决高危环境下的巡检难题。
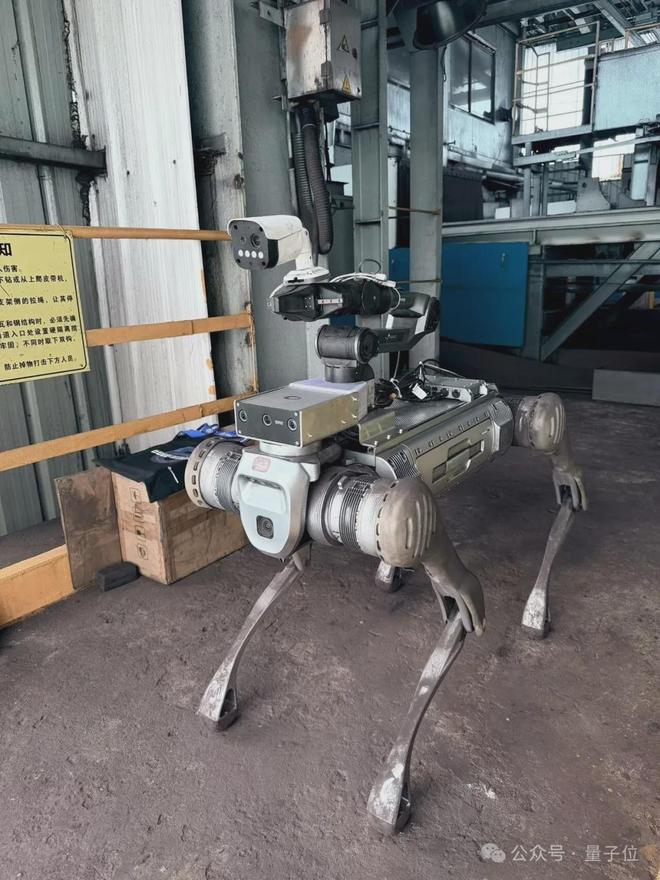
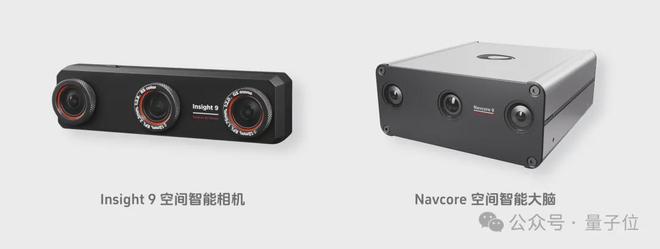
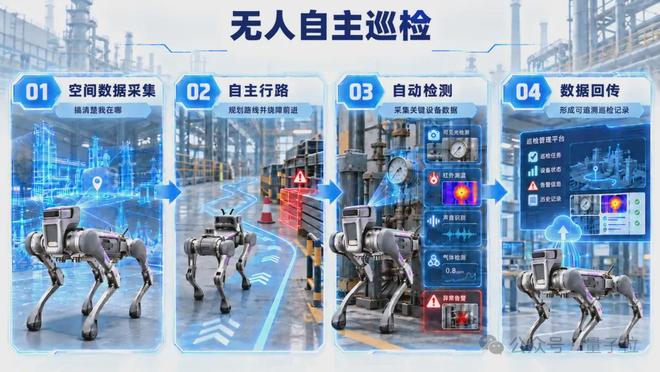
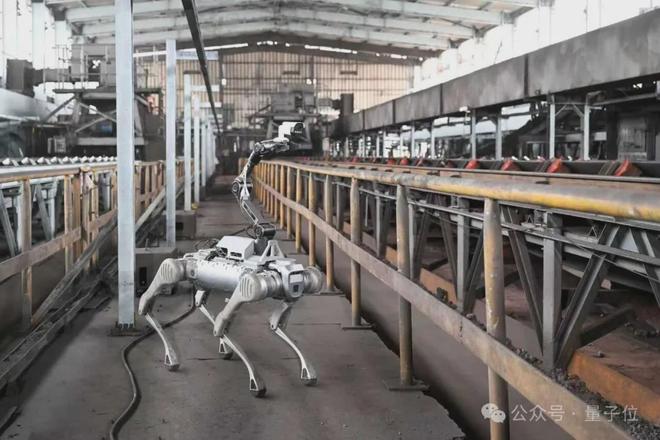
该方案通过四步实现无人自主巡检:首先利用Insight相机提取环境特征,生成三维地图并实时定位,无需预埋辅助标识;其次,依托NavCore大脑与TinyNav算法,机器狗可自主规划路线,实时避开临时障碍;第三,搭载可见光、红外热成像等传感器,自动采集温度、异响、气体泄漏等数据并识别隐患;最后,通过RoboSpatial平台将影像与告警数据自动归档,接入现有运维体系,实现全过程可追溯。目前,该方案已落地湘潭钢铁、晋南钢铁等多家钢企,进入常态化实地运行阶段。
在产业生态方面,宇树科技提供机器人本体,宸境科技负责垂直场景的空间智能能力开发,双方此前已与湖南钢铁共建钢铁行业具身智能机器人创新实验室。这种分工合作模式为通用机器人进入工业赛道提供了高效路径。随着方案经过钢厂严苛工况打磨,其技术有望复用到电力管廊、化工园区及市政管理等更多高危重复巡检场景。物理AI在真实复杂工况中的稳定性与标准化交付能力,将决定其在安防及工业领域的规模化应用前景。

访谈
更多邓中亮院士团队推进5G+北斗融合定位技术
低空经济作为新质生产力的重要引擎,对时空信息服务体系提出了全新要求。中国工程院院士邓中亮指出,随着无…
箭牌卢金辉解读行业拐点:智能家居下半场核心是“懂人”
2026 年的秋天,两个标志性信号,共同划定了中国家居产业的周期拐点。九月,商务部等八部门联合印发《促进…
微博COO王巍:具身智能距离“iPhone时刻”,还差真正的泛化能力
10月22日,2026可持续全球领导者大会“具身智能的‘最后一公里’:场景落地与价值验证”主题对话在上海举行…