RoboCoach 通过训练世界模型定位长程任务中的薄弱子任务策略,引导人类定向示教并更新对应策略专家,旨在以有限人工干预实现长程任务能力最大化。据团队介绍,该研究解决了当前具身系统高度依赖真机试错和人工决策的问题,将改进资源集中在模型当前短板。在固定人工示范预算下,RoboCoach 将 Franka 平台的任务成功率从 13.3% 提升至 75.0%,AgileX 平台从 40.0% 提升至 83.8%,相比均匀采集基线方法表现出显著的效率提升。
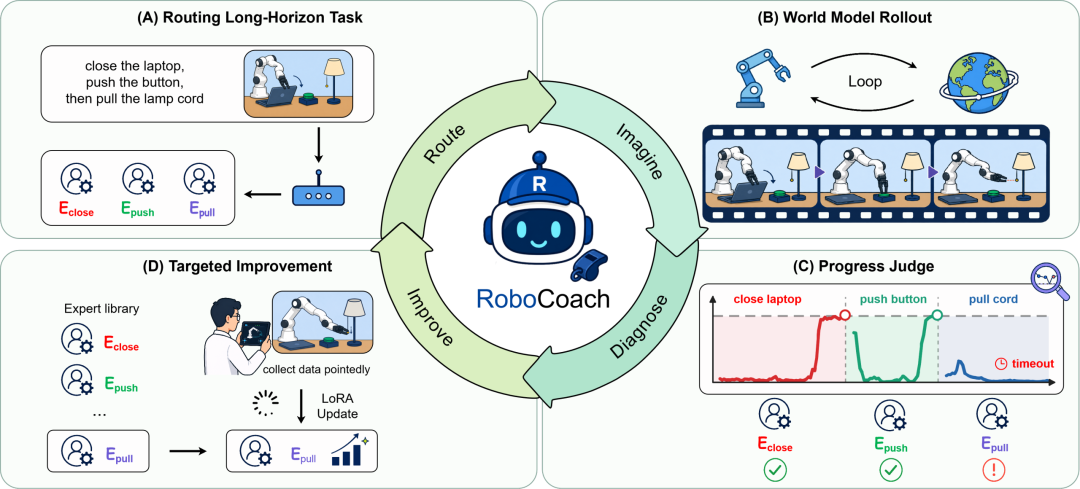
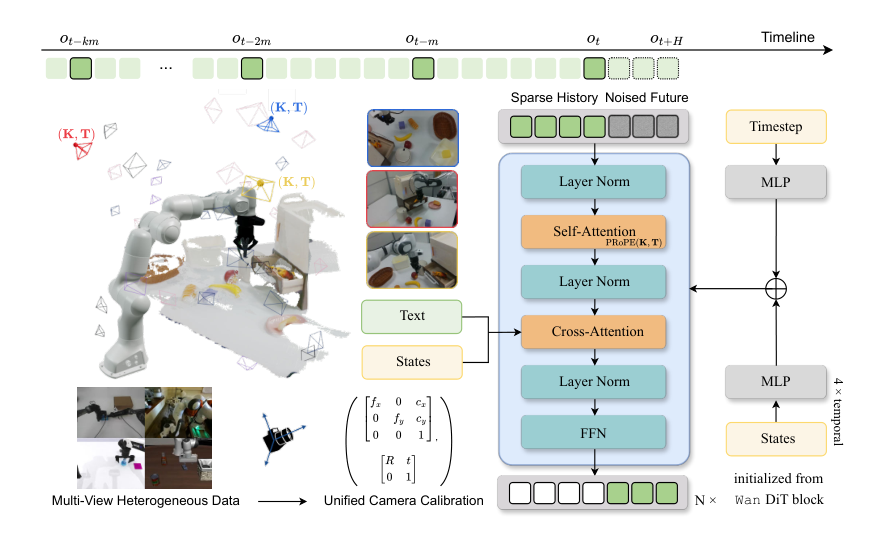
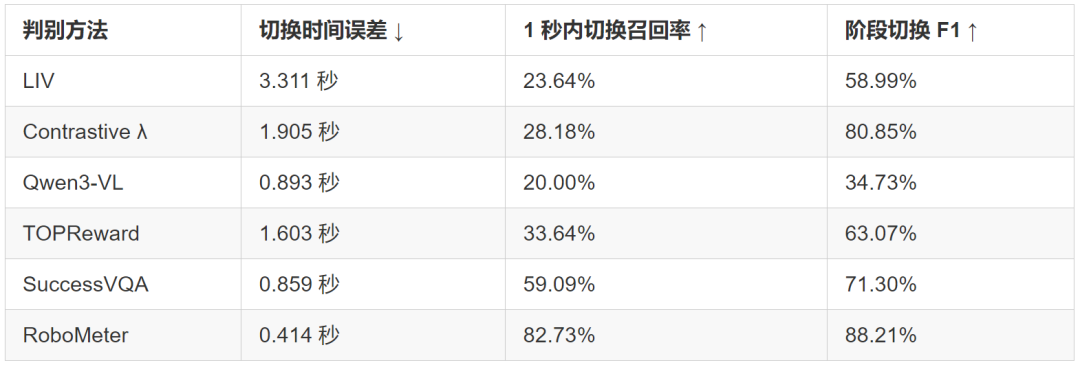
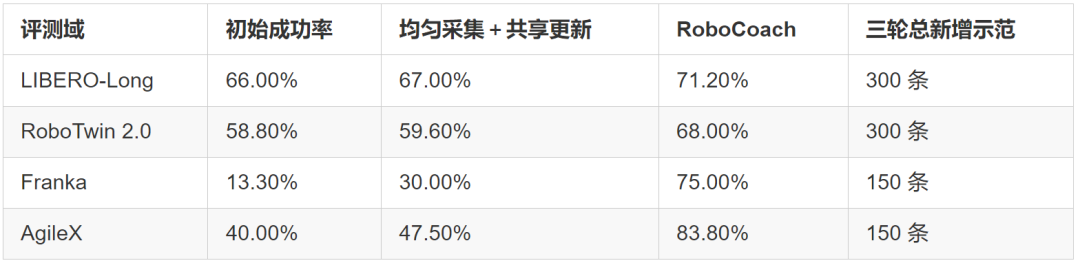
该技术核心在于将预测与执行分离,利用通用世界模型 CoachWorld 积累跨任务的物理交互知识,并通过模块化策略专家承接具体任务执行。CoachWorld 基于 Wan2.2 TI2V-5B 初始化,使用接近 500 小时交互数据训练,能够兼容单臂与双臂机器人。通过 RIDI 流程中的想象执行与诊断,系统能自动识别首个超时子任务并生成数据请求,仅更新特定专家参数,保持其他模块不变,从而实现技能的复用与定向增强。
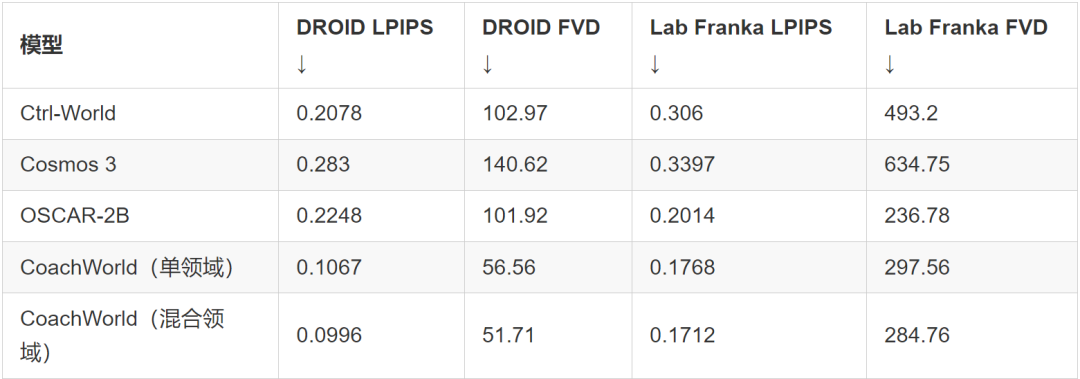
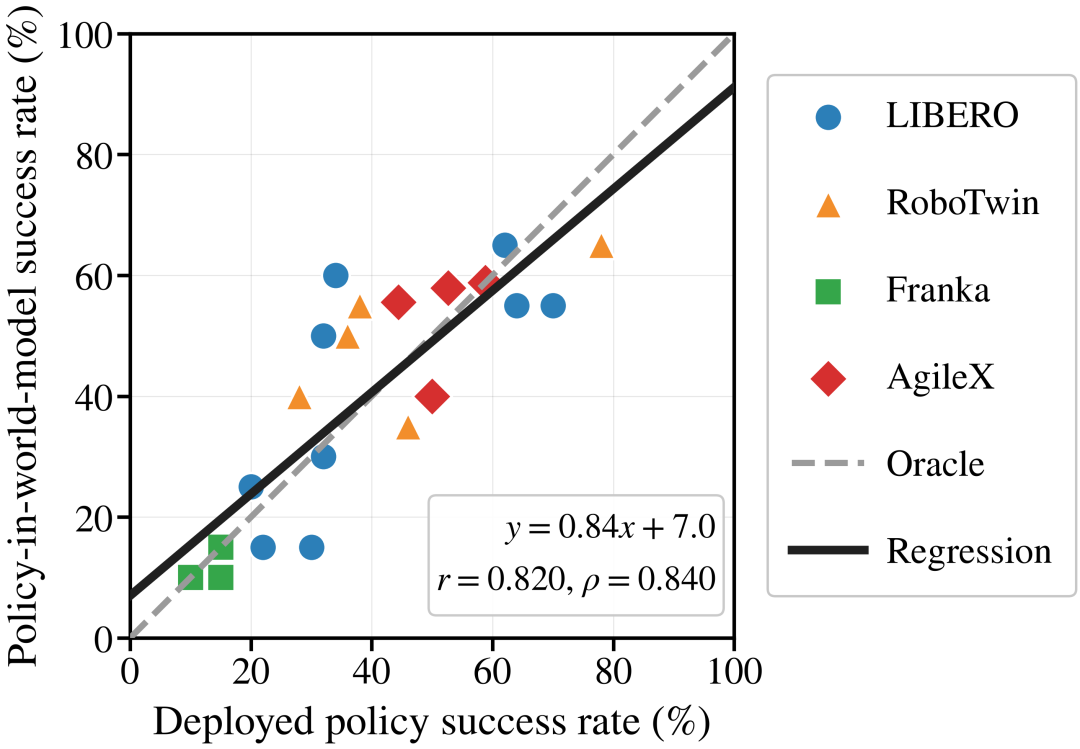
在组合泛化能力测试中,RoboCoach 在四个未参与训练的 held-out 任务路线上取得 35.0% 的平均成功率,而共享策略基线为 0%。此外,在世界模型预测准确率方面,该系统在 DROID-180 评测集的七项主要指标中六项取得最优,LPIPS 值为 0.0996。实验证明,世界模型中的闭环成功率与实际部署成功率呈高度正相关,Spearman 相关系数达到 0.840,验证了通过想象执行筛选优先关注任务的可行性。
具身智能系统的演进正逐步从随机试错转向基于世界模型的精准诊断与定向优化,这种减少无效数据采集的方法论或将成为提升机器人泛化能力的关键路径。

访谈
更多箭牌卢金辉解读行业拐点:智能家居下半场核心是“懂人”
2026 年的秋天,两个标志性信号,共同划定了中国家居产业的周期拐点。九月,商务部等八部门联合印发《促进…
微博COO王巍:具身智能距离“iPhone时刻”,还差真正的泛化能力
10月22日,2026可持续全球领导者大会“具身智能的‘最后一公里’:场景落地与价值验证”主题对话在上海举行…
护航视频监控网络安全 做物联网安全的守护者 ——专访天防安全总经理段伟恒
在万物互联时代,网络安全的重要性日益凸显,尤其在快速发展的城市建设中,搭建的巨大物联网络对其安全保障…