在构建现代化周界安防体系时,雷达与视频监控的深度融合已成为解决远距离探测、全天候监控及高误报率痛点的有效路径。系统通常采用前端感知、边缘计算与后端平台相结合的三层架构。前端由毫米波雷达承担大范围预警,摄像机负责细节确认与取证;边缘侧部署网关或AI分析盒子,负责初步数据融合与协议转换;后端平台则实现全场景的态势感知与报警推送。部署时需确保雷达与摄像机在物理位置上具备视场重叠,且通信链路采用有线光纤或高带宽无线专网,以避免视频流在高峰期的卡顿与丢包,确保联动响应延迟控制在毫秒级。
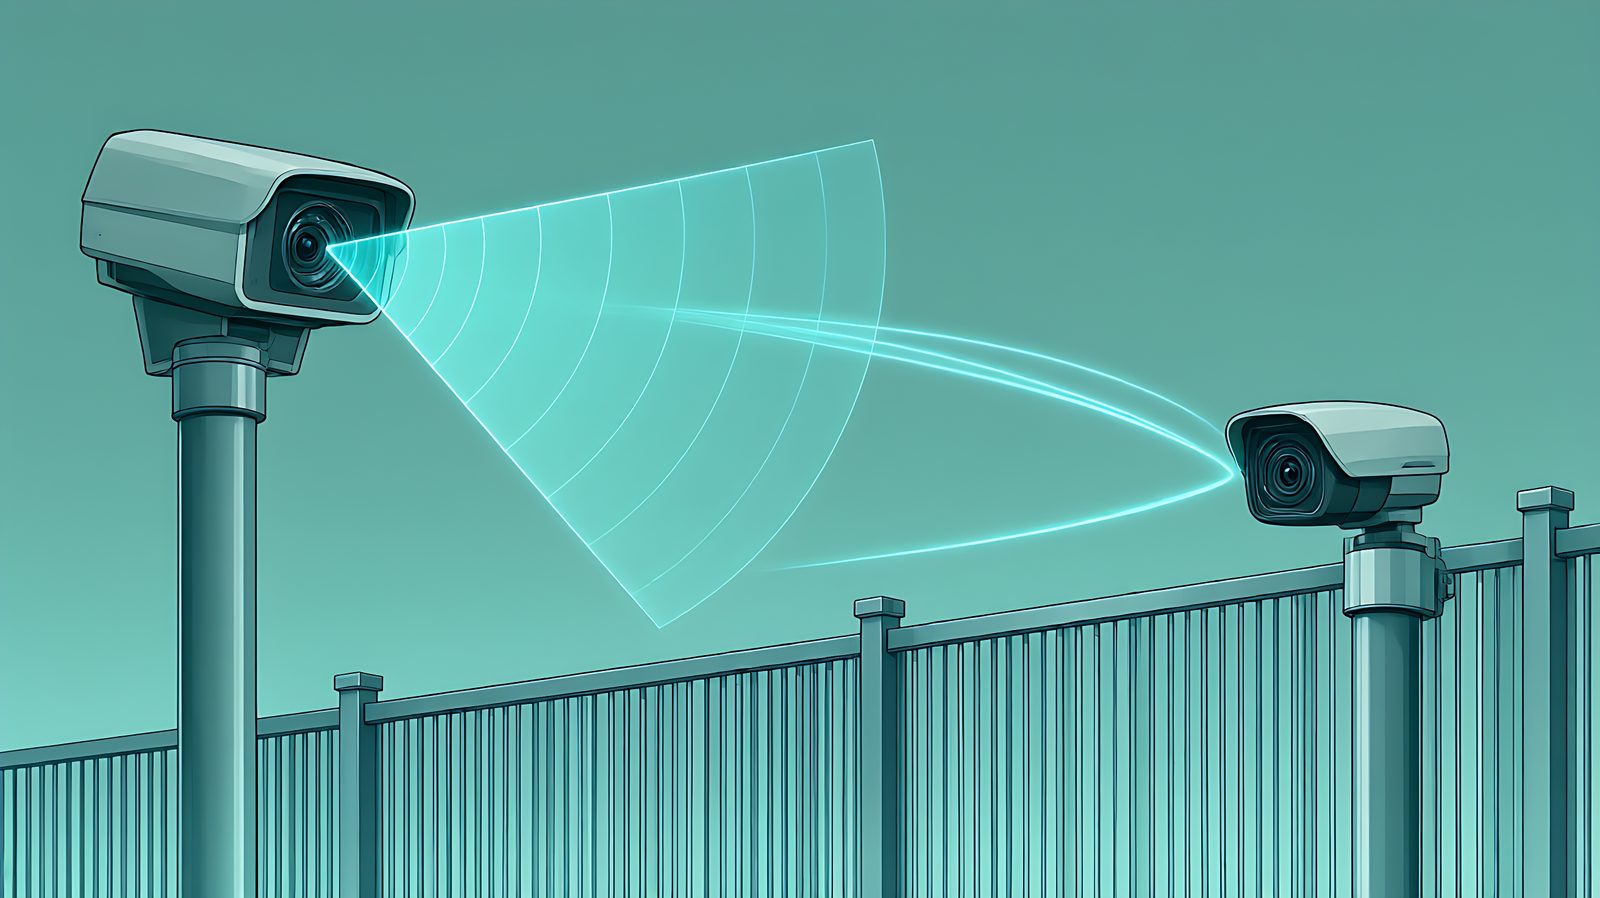
雷达选型与探测区域划分是决定系统性能的基础环节。工程师需根据现场地形、植被遮挡及潜在威胁方向,选择合适频段与分辨率的雷达。部署前应进行详尽的电磁环境与频谱分析,避免与工业设备或通信基站产生互扰。探测区域应划分为一级警戒区、二级报警区及重点防御区,一级区用于早期预警,触发摄像机预置位转向;二级区用于身份识别,触发高倍变焦跟踪;重点区则部署高帧率抓拍,确保证据链完整。区域划分需留有余量,防止边缘效应导致的漏报。
雷视标定与坐标映射是技术实施中最具挑战性的环节。由于雷达坐标系为极坐标或笛卡尔坐标,而视频图像为透视投影坐标,两者之间存在复杂的几何变换关系。工程实践中,采用视觉标定法或激光打点法获取雷达中心与摄像机内参、外参矩阵。需选取已知距离的控制点进行多点标定,修正因雷达安装高度差异、地面坡度及镜头畸变带来的误差。标定完成后,需建立动态映射模型,确保雷达探测到的目标点能实时、准确地投射到视频画面的像素位置。建议定期或在现场发生变动后重新进行标定校准,以保证坐标映射的长期稳定性。
联动跟踪与摄像机调度策略需具备智能化与平滑性。当雷达触发报警时,系统不应简单地将摄像机锁定在目标初始位置,而应通过算法预测目标轨迹,驱动云台进行平滑跟踪。调度逻辑应遵循"先粗后细"原则:首先让长焦摄像机快速覆盖雷达告警区域,确认目标存在;随后切换至中焦镜头进行连续跟踪,若目标进入盲区或需多角度取证,系统应自动调用相邻摄像机接力跟踪。对于多目标场景,需具备目标ID关联技术,避免频繁切换导致的画面抖动。云台转动速度应匹配目标运动速度,避免因转动过慢导致目标脱离视场,或转动过快造成图像模糊。
误报抑制是周界安防系统验收的关键指标。单纯的雷达触发易受风雨、鸟类、落叶及静止车辆影响,视频误报则受光照变化、背景运动干扰。因此,必须引入多源数据融合判决机制。工程上采用时间同步技术,确保雷达与视频在同一时间窗口内进行数据比对。只有当雷达检测到运动目标,且视频画面在同一时刻、同一位置识别出对应特征时,才生成有效报警。针对特定场景,可设置背景更新算法以消除静止物体干扰,并通过设置速度、加速度及方向阈值过滤正常通行的人员与车辆。
验收要点应涵盖系统功能、性能指标及环境适应性测试。功能测试需验证所有预置位调用、跟踪稳定性及报警推送准确性。性能测试重点考察联动延迟,通常要求从雷达发现目标到视频画面锁定不超过2秒。环境适应性测试需在雨雾、强光及夜间低照度条件下运行,评估系统在不同天气下的衰减系数与识别率。此外,还需检查系统日志的完整性,确保所有联动过程可追溯。工程文档应包含详细的点位图、标定参数表及应急预案,为后期运维提供清晰指引。
随着人工智能算法的迭代,未来的周界联动系统将更加注重认知能力的提升。除了解决当前的误报与联动问题,系统还将具备自主学习能力,能够自动识别并学习现场特定的非法入侵模式。部署工程师在规划初期就应预留算力扩展接口与数据接口,以适应未来更高精度的算法模型。通过扎实的工程基础与严谨的调试流程,才能实现雷达与视频从"简单连接"到"深度融合"的跨越,真正构建起坚不可摧的周界防线。

访谈
更多乌镇声音|郑启良:将安全防护前置,守住AI应用下载第一关
2026年世界互联网大会乌镇峰会期间,卡巴斯基大中华区总经理郑启良接受光明网采访,谈人工智能时代的安全防…
郭留成谈机器触觉:让材料成为传感器,提升感知能力
在2026年世界互联网大会乌镇峰会期间,触零科技申报的“AI赋能感知:面向物理智能的多模态触觉感知关键技术…
三大开源大模型负责人乌镇峰会探讨安全治理
11月3日,2026年世界互联网大会乌镇峰会在浙江桐乡乌镇举行,主题聚焦“开源开放 共建共享”。在主论坛“人…