在2026年世界互联网大会乌镇峰会机器人与具身智能论坛上,行业聚焦于通用大模型在动态物理世界中的行动短板。尽管大模型提升了认知与推理能力,但机器人在面对光线变化、物体姿态偏移等复杂环境时,仍需解决推理、动作生成与高频控制的协同问题。墨奇智能联合创始人兼CTO黄青虬指出,精细操作、长程多步任务及开放语义交互仍是行业突出短板,仿真与真机评测存在落差,仅靠单一动作的完成无法证明系统在复杂环境中的持续工作能力。
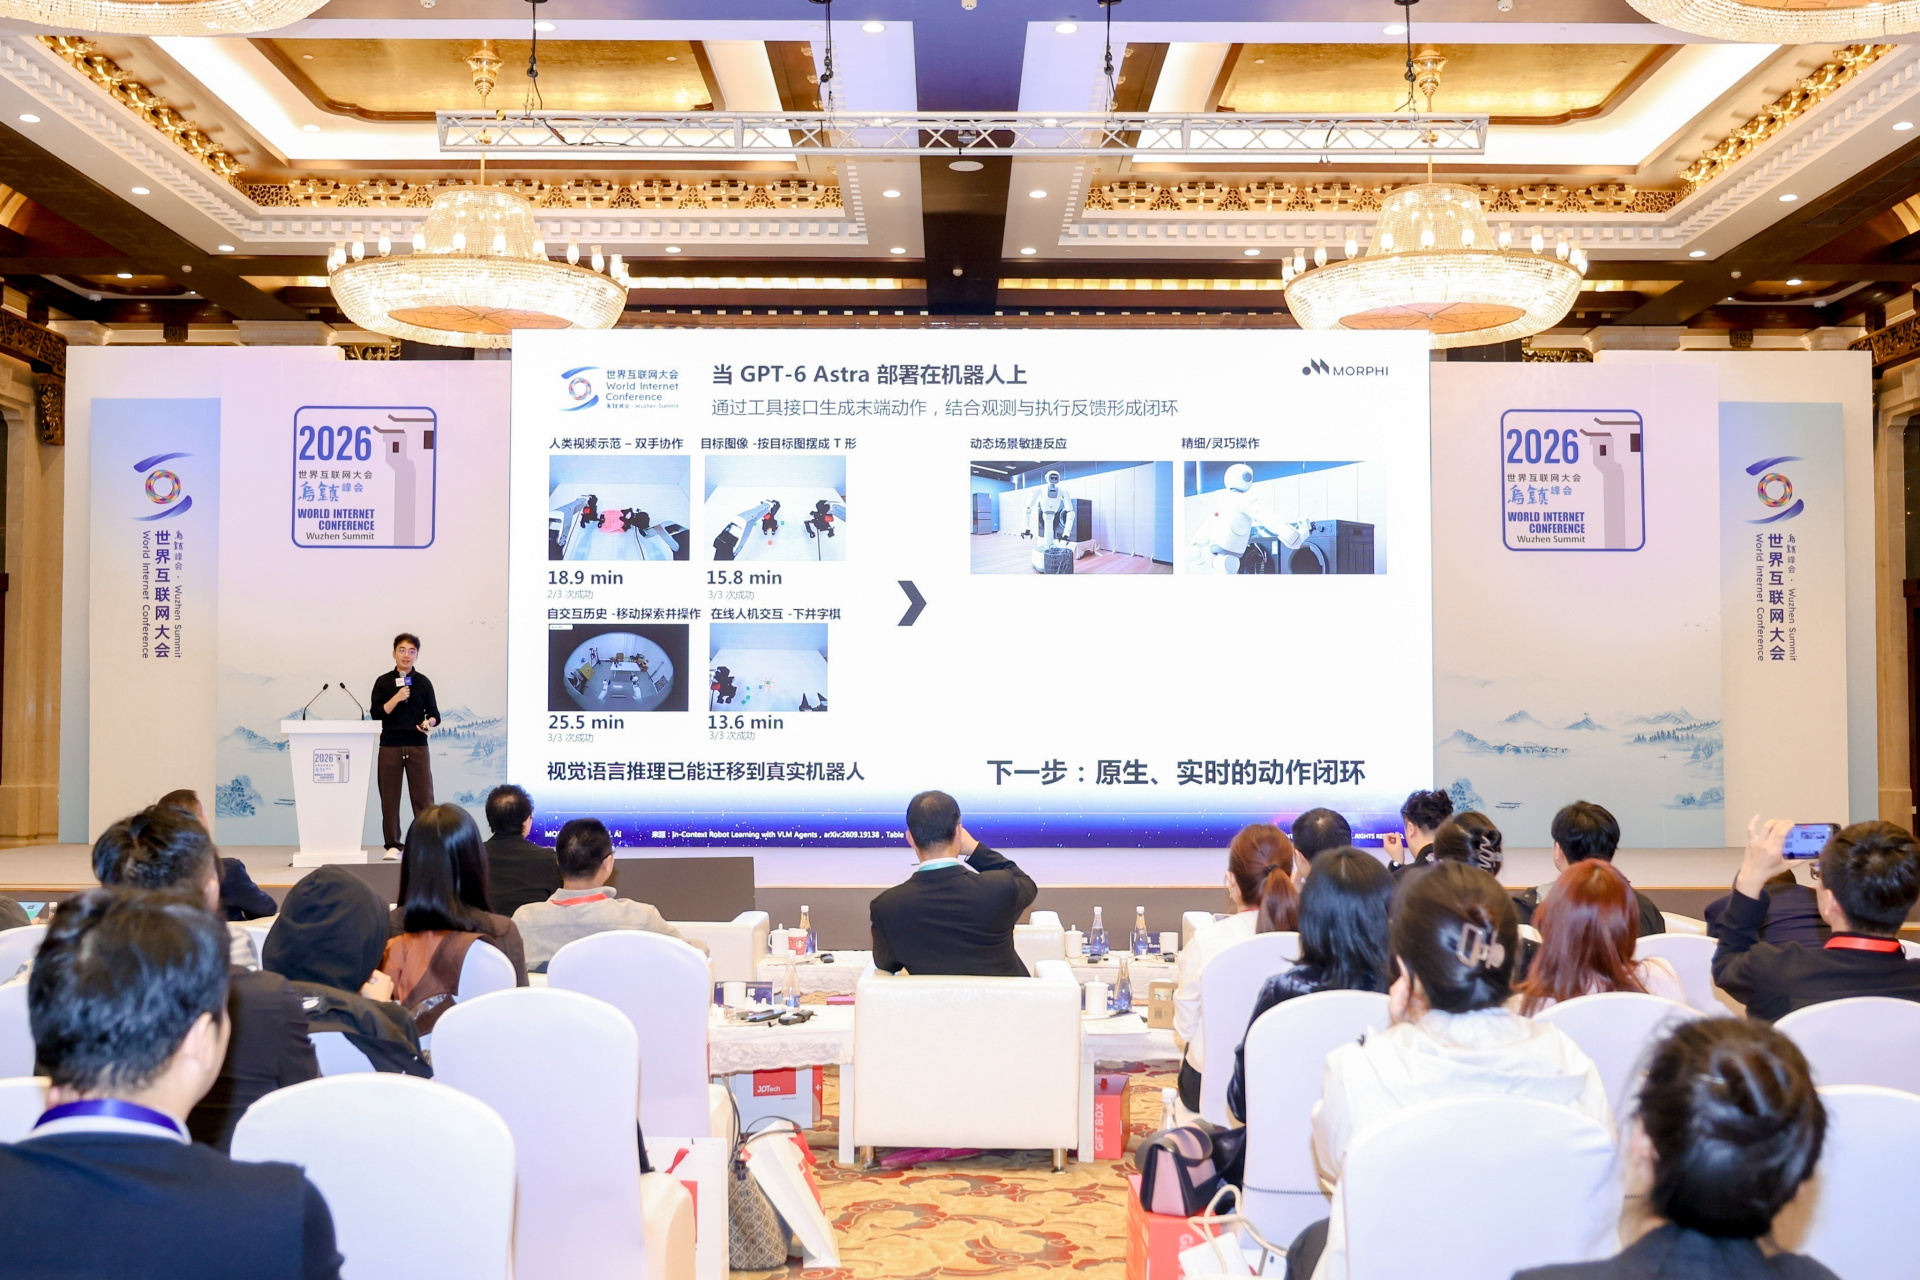
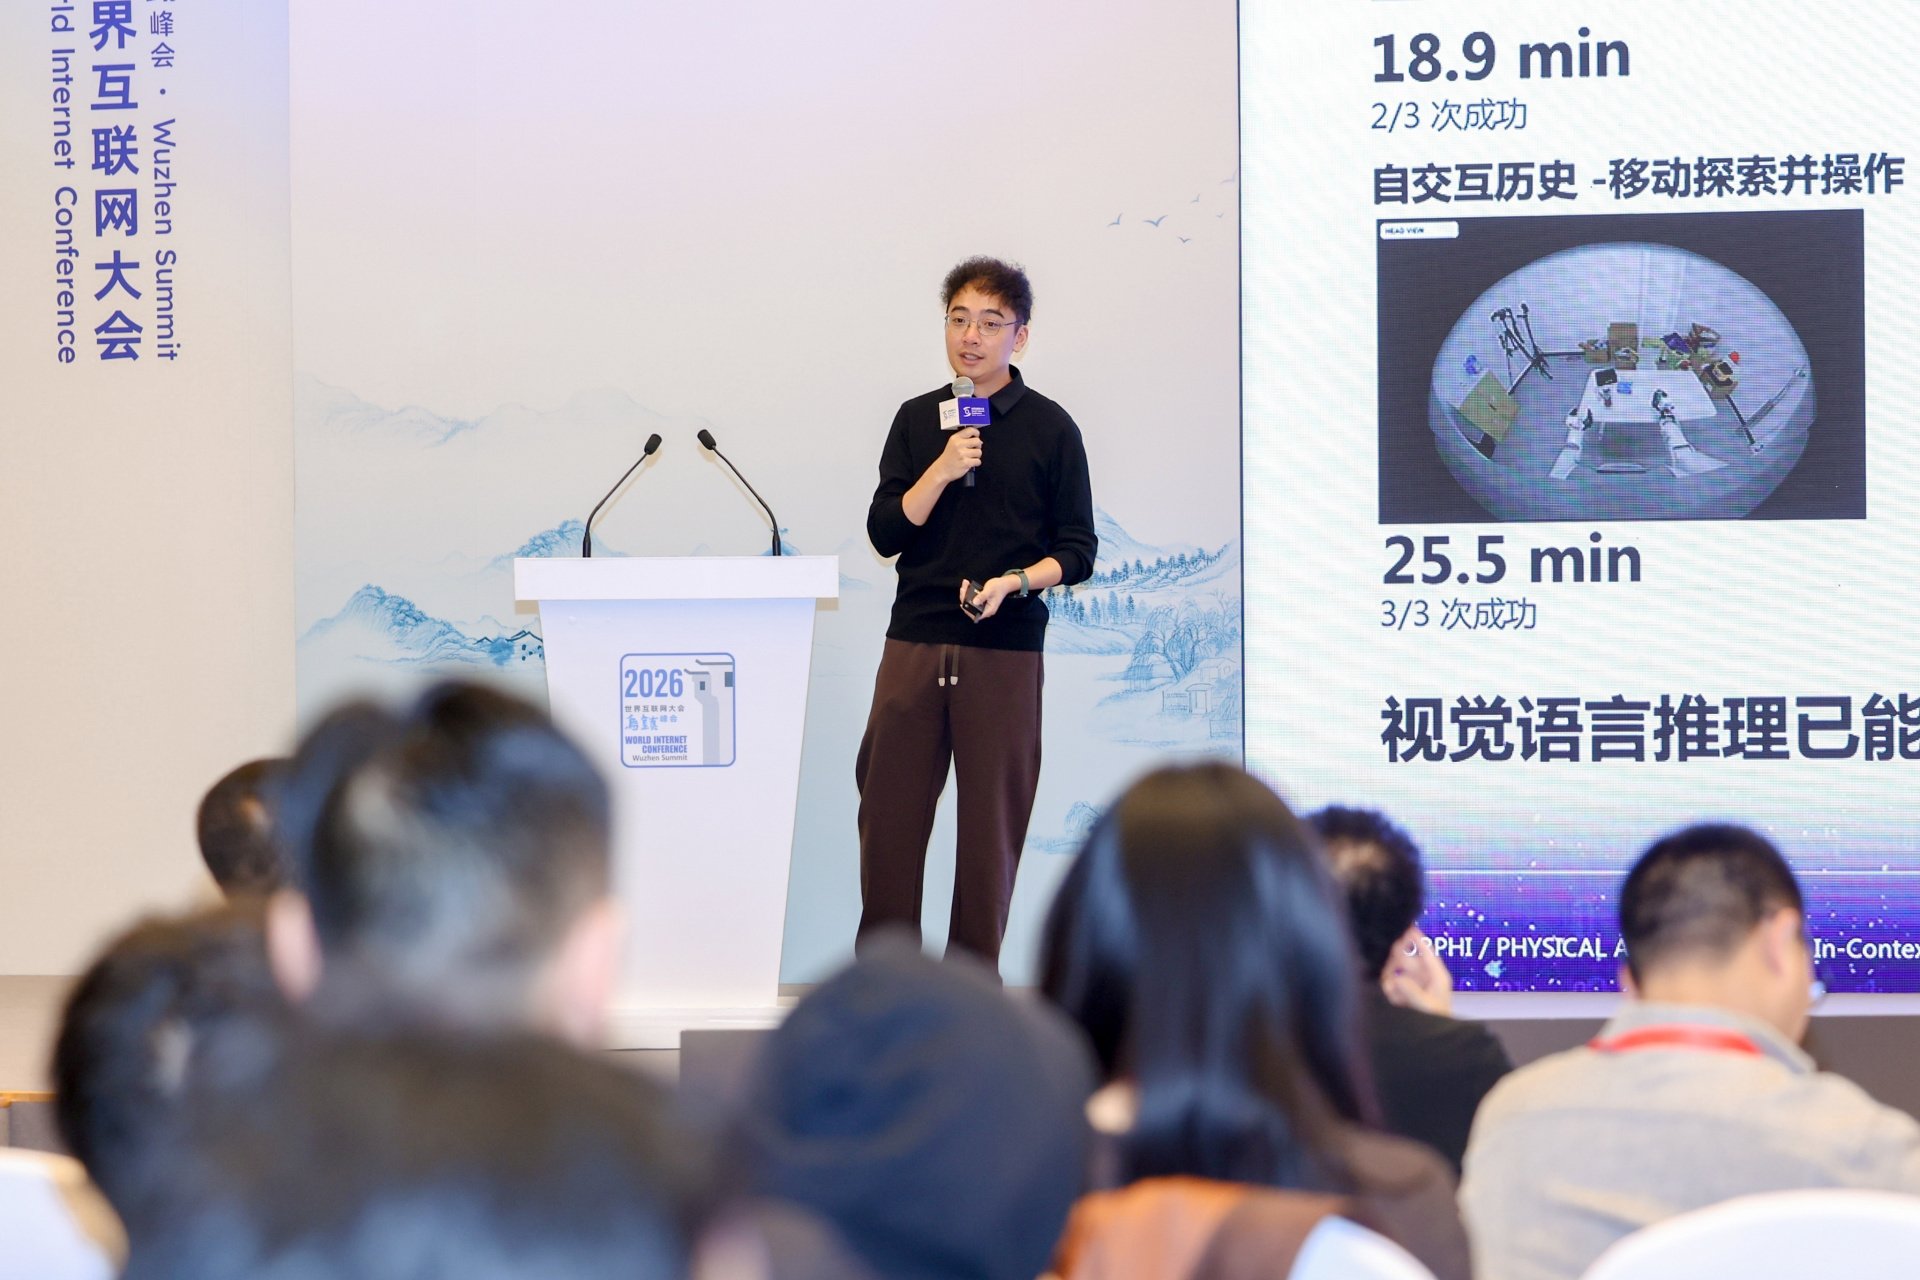
为应对这一挑战,墨奇智能提出以自研原生具身模型MoRA为核心,采用Agentic-Native架构实现三系统协同,并将触觉闭环、多模态动作建模等技术方向纳入考量。在数据层面,该公司确立“真实场景、真实作业人员、真实工作”的“三真数据”理念,通过轻量化无本体设备在酒店、公寓等类家庭场景中采集数据,建立采集、质检、挖掘、标注、训练、评测的六环节闭环,强调数据质量而非单纯堆积小时数以驱动模型迭代。其发布的轮式双臂移动操作本体MORPHI KINO,在模拟家庭环境中展示了桌面整理等长程任务执行能力,旨在通过实际部署验证系统的可靠性与经济可行性。
这一技术路线反映出智能硬件产业正在从展示性演示向常态化实景实训转型。工信部等相关部门推动人形机器人与具身智能在真实生产生活中部署,关注实际作业成功率与效率提升。对于安防及智能硬件行业而言,机器人能否从“会做”走向“持续做好”,取决于其能否在真实物理环境中形成数据反馈与模型迭代的良性循环,这将决定具身智能技术在复杂现实场景中的落地深度与长期价值。

访谈
更多乌镇声音|郑启良:将安全防护前置,守住AI应用下载第一关
2026年世界互联网大会乌镇峰会期间,卡巴斯基大中华区总经理郑启良接受光明网采访,谈人工智能时代的安全防…
郭留成谈机器触觉:让材料成为传感器,提升感知能力
在2026年世界互联网大会乌镇峰会期间,触零科技申报的“AI赋能感知:面向物理智能的多模态触觉感知关键技术…
三大开源大模型负责人乌镇峰会探讨安全治理
11月3日,2026年世界互联网大会乌镇峰会在浙江桐乡乌镇举行,主题聚焦“开源开放 共建共享”。在主论坛“人…